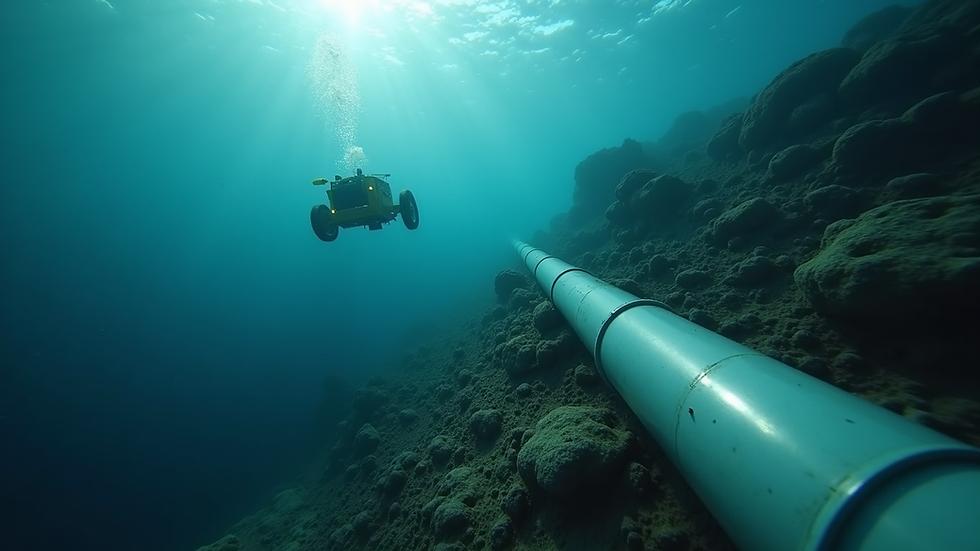
ROV (Remotely Operated Vehicle) یا ربات کنترل از راه دور زیرآبی، یک سامانه رباتیک است که از سطح آب توسط اپراتور کنترل میشود و از طریق کابل ارتباطی یا Umbilical به تجهیزات سطحی متصل است.
ROVها برای فعالیتهایی طراحی شدهاند که انجام آنها توسط غواصان میتواند دشوار، پرخطر یا پرهزینه باشد. این سامانهها امروزه در بازرسی زیرآبی، خطوط لوله زیردریایی، سازههای فراساحلی، کشتیها، سکوهای نفت و گاز و مزارع بادی دریایی کاربرد دارند.
چرا استفاده از ROV در بازرسی دریایی اهمیت دارد؟
بازرسی زیرآبی با محدودیتهایی مانند عمق زیاد، دید کم، جریانهای دریایی، شرایط نامساعد محیطی و خطرات ایمنی برای غواصان همراه است.
استفاده از ROV میتواند امکان انجام عملیات در چنین شرایطی را افزایش دهد و در عین حال اطلاعات تصویری و اندازهگیری را به اپراتور در سطح منتقل کند. مطالعات مروری جدید نیز استفاده از رباتهای زیرآبی را یکی از مسیرهای مهم برای افزایش ایمنی و کاهش وابستگی به بازرسی مستقیم غواصان میدانند.
ROV در بازرسی خطوط لوله زیردریایی
یکی از مهمترین کاربردهای ROV، بازرسی خطوط لوله زیرآبی است.
خطوط لوله در محیط دریایی بهطور مداوم در معرض خوردگی، آسیب مکانیکی، تغییرات محیطی و تخریب پوشش قرار دارند. به همین دلیل، ROV میتواند برای بررسی وضعیت ظاهری خط، شناسایی نواحی آسیبدیده و جمعآوری دادههای بازرسی مورد استفاده قرار گیرد.
پژوهش منتشرشده در سال ۲۰۲۶ نشان میدهد که ROVهای مجهز به تجهیزات تخصصی به سمت تبدیل شدن به یکی از راهکارهای اصلی بازرسی خطوط لوله زیرآبی حرکت کردهاند.
چه تجهیزاتی روی ROV نصب میشود؟
یکی از مهمترین مزایای ROV، قابلیت نصب Payloadهای مختلف متناسب با نوع بازرسی است.
دوربینهای زیرآبی
برای Visual Inspection و ثبت تصاویر باکیفیت از بدنه کشتی، خطوط لوله و سازههای دریایی استفاده میشوند.
سونار و تجهیزات صوتی
در آبهای با دید محدود، فناوریهای صوتی و SONAR میتوانند اطلاعاتی درباره موقعیت و شکل سازه در اختیار اپراتور قرار دهند.
تجهیزات UT و NDT
ROV میتواند به تجهیزات اندازهگیری ضخامت و برخی تجهیزات آزمونهای غیرمخرب مجهز شود تا اطلاعات دقیقتری درباره خوردگی و آسیبهای ساختاری به دست آید.
سنسورها و سیستمهای موقعیتیابی
سنسورهای حرکتی، عمق، موقعیت و سیستمهای ناوبری برای کنترل دقیق ROV و ثبت موقعیت دادههای بازرسی اهمیت زیادی دارند. پژوهشهای جدید نیز Localization و ترکیب چند حسگر را از چالشهای مهم عملیات زیرآبی میدانند.
ROV و آزمونهای غیرمخرب
ROV تنها یک دوربین متحرک نیست.
با نصب تجهیزات تخصصی، این سامانه میتواند به یک پلتفرم بازرسی و NDT زیرآبی تبدیل شود.
بسته به نوع تجهیز و عیب موردنظر، فناوریهایی مانند:
UT | Acoustic Inspection | Electromagnetic Inspection | Imaging | Sonar
میتوانند در کنار ROV مورد استفاده قرار گیرند.
مطالعه تخصصی سال ۲۰۲۶ درباره ROVهای بازرسی خطوط لوله نیز دقیقاً بر ترکیب فناوریهای نوری، صوتی، الکترومغناطیسی و رادیوگرافی با این سامانهها تمرکز دارد.
ROV و هوش مصنوعی؛ نسل جدید بازرسی زیرآبی
یکی از مهمترین تغییرات در حال شکلگیری، حرکت از جمعآوری تصویر به سمت تحلیل هوشمند دادههای بازرسی است.
در یک پژوهش منتشرشده در سال ۲۰۲۵، از تصاویر جمعآوریشده توسط ROV برای شناسایی و مکانیابی ترکهای ریز سازههای بتنی زیر آب استفاده شده و الگوریتمهای یادگیری عمیق برای بهبود تصاویر و تشخیص آسیب به کار رفتهاند.
این روند میتواند در آینده به سیستمهایی منجر شود که علاوه بر ثبت تصاویر، قادر به تشخیص خوردگی، ترک، تغییر شکل و سایر ناهنجاریها نیز باشند.
ROV یا غواص؛ کدام بهتر است؟
ROV لزوماً جایگزین کامل غواص نیست.
انتخاب روش مناسب به عمق، شرایط محیطی، نوع بازرسی، دسترسی، تجهیزات موردنیاز و الزامات پروژه بستگی دارد.
در بسیاری از پروژهها، بهترین رویکرد میتواند ترکیبی از:
ROV + غواص صنعتی + NDT + تحلیل داده
باشد.مزیت اصلی ROV در شرایطی است که حضور مستقیم انسان در محیط زیرآب با ریسک یا محدودیت بیشتری همراه است.
آینده ROV در بازرسی دریایی
آینده ROV فقط در افزایش قدرت موتور یا کیفیت دوربین خلاصه نمیشود.
روندهای جدید به سمت ترکیب:
ROV + سنسورها + NDT + هوش مصنوعی + دادههای مکانی + Digital Twin
حرکت میکنند.
همچنین توسعه سامانههای بدون سرنشین و ترکیب ROV با USV میتواند وابستگی عملیات بازرسی به حضور گسترده نیروی انسانی در محل را کاهش دهد. در صنعت بازرسی خطوط لوله نیز حرکت به سمت عملیات دورکار و بدون سرنشین در حال افزایش است، هرچند حجم بالای داده و پیچیدگی تجهیزات همچنان چالشهایی ایجاد میکند.